
一、什么是半导体设备Driver?
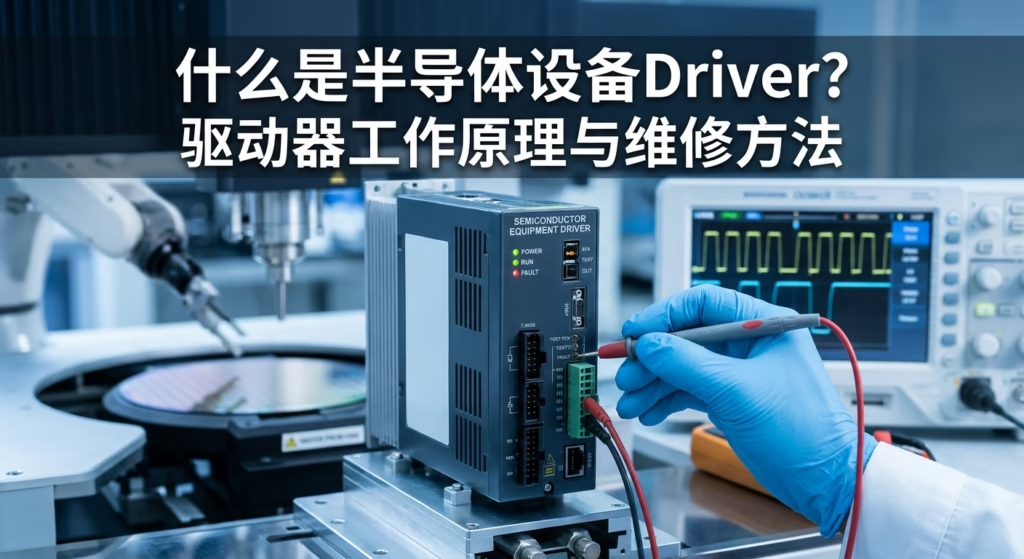
Driver,中文通常称为驱动器或驱动模块,是半导体设备运动控制系统中的重要组成部分,主要负责接收控制系统发出的指令,并将电能转换为能够驱动电机运行的输出。
在半导体设备中,Driver广泛应用于需要精密运动控制的系统,例如晶圆探针台、晶圆搬运设备、自动化平台以及其他具有电机控制功能的设备。
以TSK UF200探针台为例,当设备需要控制某个运动轴移动时,控制系统会根据设定的运动要求发出指令,Driver接收相关指令后控制电机运行,配合位置反馈系统完成运动控制。
通俗理解,可以把整个系统看成一个协作过程:
- CPU或控制系统: 决定设备需要执行什么动作。
- Driver驱动器: 根据控制指令控制电机。
- 电机: 将电能转换成机械运动。
- 编码器或反馈元件: 提供位置、速度等反馈信息。
- 机械运动机构: 将电机输出转换成实际的设备运动。
例如,探针台需要移动晶圆时,控制系统负责确定运动目标,Driver负责驱动相应电机,反馈系统帮助确认运动状态。
因此,Driver并不是简单的电源模块,而是连接设备控制系统与电机执行机构的重要环节。
二、半导体设备Driver主要有哪些类型?
不同设备使用的驱动器类型和控制方式可能不同。常见的电机驱动器包括伺服驱动器、步进电机驱动器和其他专用运动驱动模块。
| 驱动器类型 | 主要控制对象 | 主要特点 | 常见应用 |
|---|---|---|---|
| Servo Driver | 伺服电机 | 通常具有闭环反馈控制能力 | 精密定位及运动控制 |
| Stepper Driver | 步进电机 | 按控制脉冲实现步进运动 | 定位平台及辅助机构 |
| DC Motor Driver | 直流电机 | 控制电机电压、电流及转速 | 部分辅助运动机构 |
| 专用驱动模块 | 特定电机或执行机构 | 根据设备设计实现专用控制功能 | 半导体设备专用控制系统 |
在半导体设备维修过程中,不能仅凭设备名称就判断其使用哪一种驱动器。需要查看实际驱动模块的型号、接口定义和相关技术资料。
1. 什么是Servo Driver?
Servo Driver通常称为伺服驱动器,主要用于控制伺服电机的运行。
与简单的电机供电方式不同,伺服驱动系统通常需要结合反馈信号,实现对电机位置、速度或转矩的控制。
例如,晶圆探针台需要精确控制某个运动轴的位置,伺服驱动系统可以根据目标指令和反馈信息调整电机运行状态。
2. 什么是Step Driver?
Step Driver通常指步进电机驱动器,主要用于控制步进电机按照输入脉冲和方向信号运行。
它可以控制电机转动的步数和方向,具体控制精度还与电机结构、细分设置及机械传动系统有关。
需要注意,步进驱动器和伺服驱动器的控制方式并不完全相同,维修时不能直接套用相同的检测方法。
三、半导体设备Driver的工作原理
要理解Driver为什么会出现过流、过压、无法使能或电机不动作等故障,首先需要了解驱动器的基本工作原理。
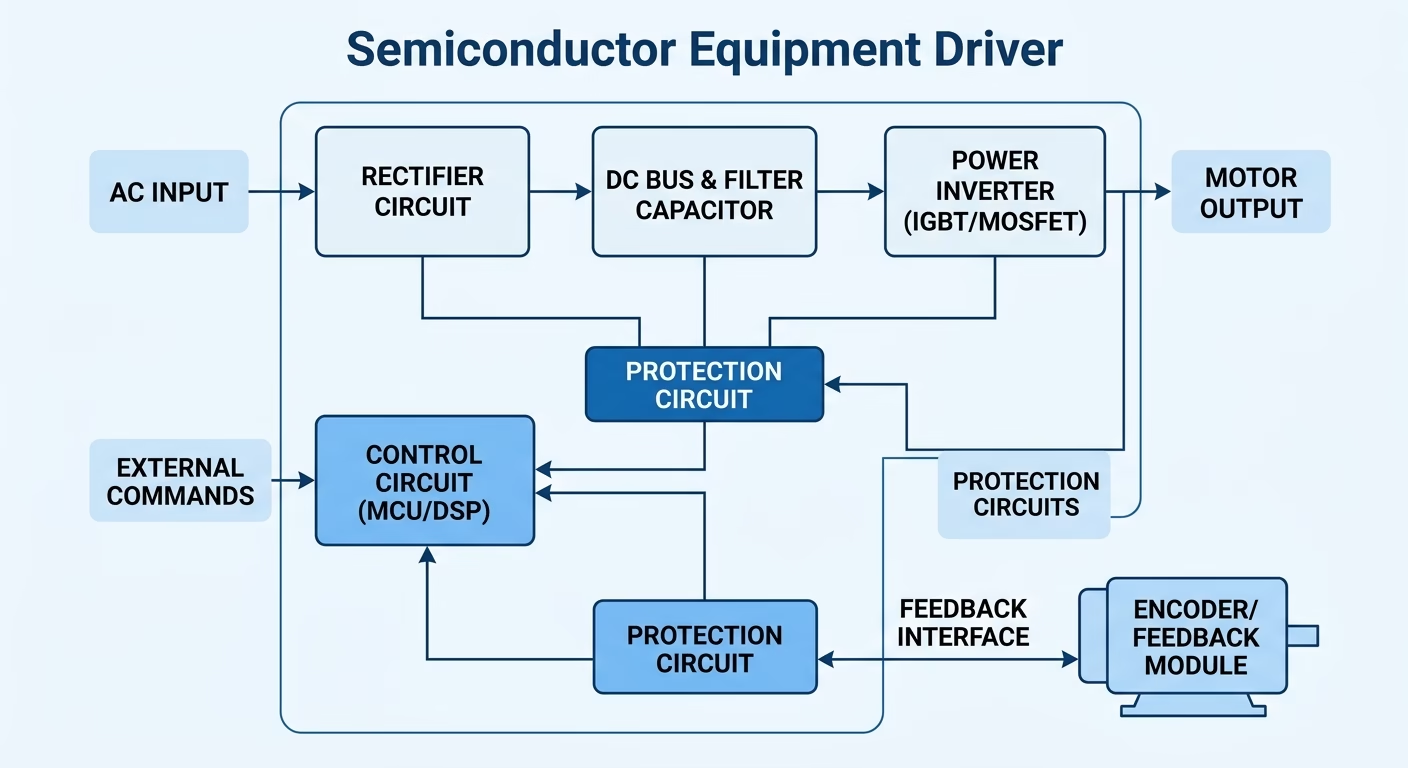
以常见的交流伺服驱动器为例,其工作过程可以分为以下几个环节。
1. 电源输入与整流
驱动器首先需要获得外部电源。
在常见交流伺服驱动器中,输入电源经过整流电路后形成直流电压,再通过直流母线及相关滤波电路为后级功率电路提供能量。
这一部分通常涉及:
- 整流器件。
- 直流母线。
- 滤波电容。
- 输入保护电路。
- 预充电或相关保护电路(视具体设计而定)。
如果整流电路或直流母线出现异常,可能导致驱动器无法正常启动,甚至触发相关电源保护。
2. 功率逆变电路
整流后的直流电能需要通过功率逆变电路转换成电机所需的输出。
在常见三相交流伺服驱动器中,功率逆变电路通常由多个功率开关器件组成,例如IGBT或MOSFET。
这些器件按照控制逻辑进行高速开关,通过PWM(脉宽调制)等方式控制输出电压和电流,使电机按照要求运行。
功率逆变部分是Driver的重要电路区域,也是维修中需要重点检查的部分。
如果功率器件发生击穿、短路或驱动异常,可能出现过流报警、输出异常或驱动器无法正常工作。
3. 控制电路处理运动指令
Driver内部通常还包含控制电路,用于处理外部控制指令和相关反馈信号。
根据驱动器设计,控制系统可能接收位置、速度、转矩或其他控制指令,并通过内部控制算法生成相应的功率控制信号。
这一部分可能涉及:
- 主控处理器或数字控制芯片。
- 存储器及相关外围电路。
- 控制电源。
- 通信接口。
- 信号调理及隔离电路。
如果控制电路异常,即使功率器件没有损坏,驱动器也可能无法正常使能或执行运动指令。
4. 反馈信号处理
对于具有闭环反馈功能的伺服系统,编码器或其他反馈元件会向驱动器提供相关运行信息。
驱动器根据目标指令与反馈信息之间的差异进行调节,从而控制电机的运行状态。
例如:
- 目标位置与实际位置存在偏差。
- 目标速度与实际速度存在偏差。
- 电机运行电流与控制要求不一致。
驱动器会根据其控制算法调整输出,使系统尽可能达到预定的运动要求。
如果编码器损坏、反馈线路断开或反馈接口电路异常,就可能出现位置反馈错误、运动异常或相关报警。
5. 保护电路监测运行状态
为了避免驱动器和电机因异常运行而损坏,Driver通常具有多种保护功能。
常见保护项目包括:
| 保护类型 | 触发原因示例 | 可能出现的现象 |
|---|---|---|
| 过流保护 | 输出电流超过保护条件 | 驱动器停止输出 |
| 过压保护 | 直流母线或相关电源异常 | 驱动器进入保护状态 |
| 欠压保护 | 电源电压低于工作要求 | 无法正常启动或运行 |
| 过温保护 | 功率器件或内部温度过高 | 运行中停止或报警 |
| 反馈异常保护 | 编码器或反馈信号异常 | 位置或速度控制异常 |
| 通信异常保护 | 控制指令或通信中断 | 无法正常执行控制命令 |
不同品牌和型号的驱动器,其报警定义、保护条件和复位方法可能不同,应以对应驱动器说明书为准。
四、Driver内部主要由哪些电路组成?
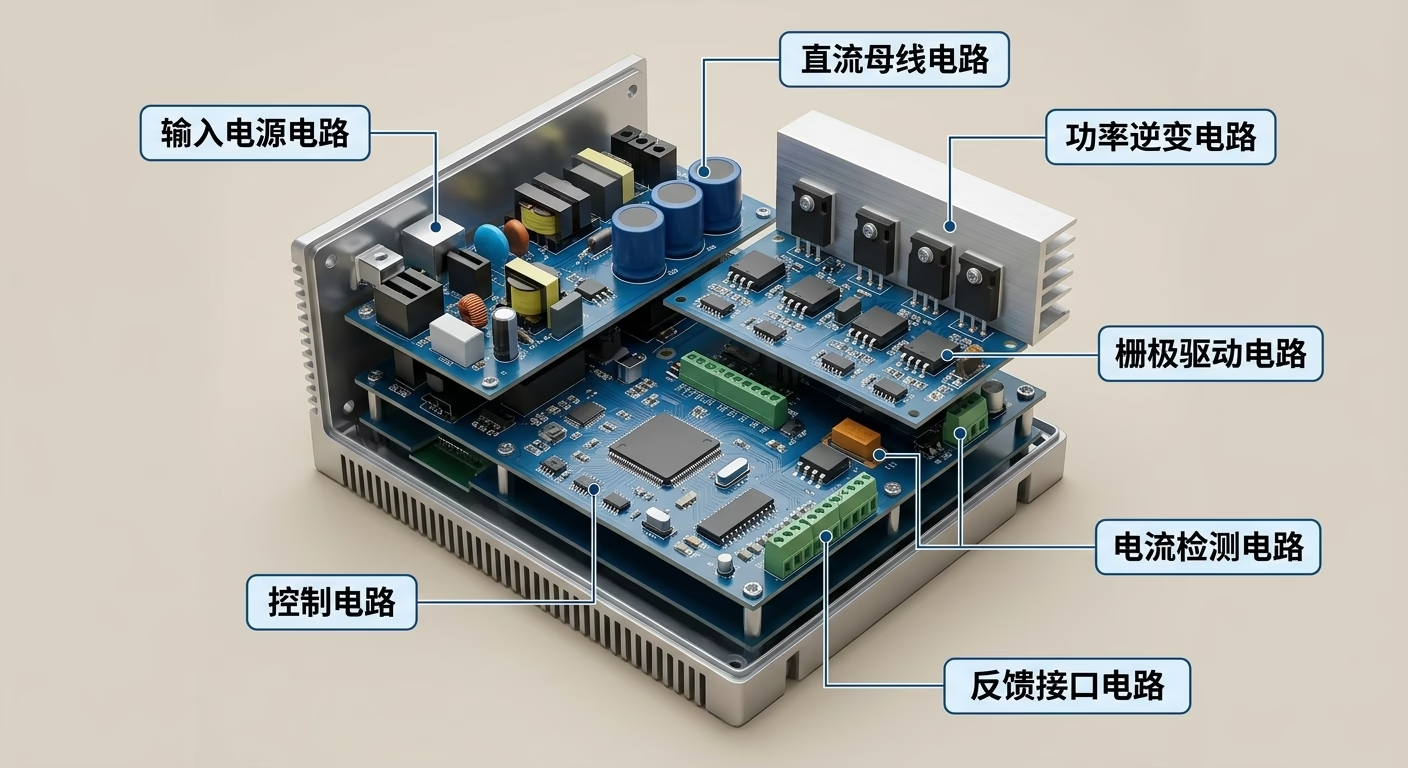
从电子维修角度来看,Driver并不是单一电路,而是由多个功能模块组成。
| 电路模块 | 主要作用 | 典型元器件 |
|---|---|---|
| 输入电源电路 | 接收和处理输入电源 | 整流器、保险元件、保护器件 |
| 直流母线电路 | 储存和提供直流能量 | 大容量电容、母线连接结构 |
| 功率逆变电路 | 控制电机输出 | IGBT、MOSFET及相关功率器件 |
| 栅极驱动电路 | 控制功率开关器件 | Gate Driver IC、隔离器件 |
| 控制电路 | 处理运动指令和控制逻辑 | MCU、DSP或其他控制芯片 |
| 电流检测电路 | 检测输出电流 | 电流传感器、采样电阻、放大器 |
| 反馈接口电路 | 接收编码器等反馈信号 | 接口芯片、光耦、信号处理电路 |
| 通信接口电路 | 与上位控制系统通信 | 通信收发器、隔离芯片 |
| 散热及保护结构 | 控制温升并提供保护 | 散热器、风扇、温度检测元件 |
需要注意,不同Driver的内部结构差异较大。上述内容是常见驱动器的功能划分,不代表所有TSK、TEL或其他半导体设备驱动模块都具有完全相同的电路结构。
五、半导体设备Driver常见故障及原因
Driver出现故障时,通常会通过报警代码、指示灯状态或设备运行异常表现出来。
以下是维修过程中常见的几类故障。
1. Driver过流报警
过流报警表示驱动器检测到电流超过相应保护条件。
可能原因包括:
- 电机绕组短路或异常。
- 电机动力线短路。
- 功率器件击穿。
- 栅极驱动电路异常。
- 电流检测电路故障。
- 机械机构卡滞或负载异常。
维修时应先排查电机、线缆及机械负载,再检查驱动器内部功率输出和电流检测电路。
不能仅凭过流报警就认定IGBT或MOSFET损坏。
2. Driver过压或欠压报警
过压或欠压故障通常与输入供电、直流母线及相关检测电路有关。
常见排查方向:
- 输入电源是否符合要求。
- 整流电路是否正常。
- 直流母线电压是否异常。
- 滤波电容是否老化。
- 电压检测电路是否准确。
- 相关连接器是否接触不良。
对于带有再生制动功能的系统,还需要根据具体设计检查制动相关电路。
3. Driver无法使能
无法使能表示驱动器没有进入正常工作状态。
可能原因包括:
- 外部使能信号没有正常到达。
- 驱动器仍处于保护状态。
- 内部控制电源异常。
- 接口隔离电路损坏。
- 控制逻辑或相关外围电路异常。
维修时需要先确认外部控制条件,再检查驱动器内部电源和控制接口。
4. 电机无法动作
电机不动作是比较常见的设备故障表现,但原因不一定在Driver内部。
可能涉及控制指令、使能状态、动力输出、电机连接、反馈线路及机械负载。
建议按照控制指令、驱动状态、外部线路和功率输出的顺序逐步排查。
5. 编码器或位置反馈异常
当驱动器无法正确获得电机反馈信息时,可能产生反馈报警或运动控制异常。
常见原因包括:
- 编码器故障。
- 编码器连接线损坏。
- 连接器接触不良。
- 反馈接口芯片异常。
- 信号受到干扰。
- 驱动器内部反馈处理电路损坏。
需要先检查编码器和外部线路,再进一步检测驱动器反馈接口。
6. Driver间歇性故障
有些驱动器能够正常启动,但运行一段时间后才出现报警。
这类问题可能与温度、供电波动、焊点接触不良、元器件老化或负载变化有关。
维修时应记录故障发生时间、运行状态和报警信息,并根据条件进行必要的温升及运行稳定性测试。
六、Driver故障应该如何检测?
专业Driver维修不能只依靠报警代码判断,需要结合设备表现和驱动器内部电路进行检测。
1. 外观检查
首先检查驱动器PCB及相关功率元器件。
重点观察:
- IGBT或MOSFET是否存在烧蚀。
- 电解电容是否鼓包或漏液。
- 电阻是否烧黑。
- PCB是否存在明显变色或碳化。
- 连接器是否变形或损坏。
- 焊点是否开裂。
- 散热器及风扇是否存在异常。
外观检查可以发现明显损坏,但不能证明没有外观异常的驱动器一定正常。
2. 电源电路检测
使用合适的测量设备检查输入电源、整流电路、直流母线及控制电源。
重点关注:
- 输入端是否存在异常。
- 整流器件是否击穿。
- 直流母线是否存在明显短路。
- 电容是否存在异常。
- 控制电源输出是否符合对应规格。
涉及高压直流母线时,必须由具备相应经验的维修人员进行检测。断电后也不能假设储能电容已经放电完成。
3. 功率输出电路检测
功率电路是Driver维修的重要检测对象。
常见检测内容包括:
- IGBT或MOSFET是否存在击穿。
- 功率器件是否存在异常导通。
- 栅极驱动电路是否正常。
- 功率输出端是否存在异常短路。
- 电流采样及保护电路是否异常。
如果发现功率器件损坏,还需要检查相关驱动和保护电路,避免只更换功率器件而没有解决根本原因。
4. 控制及反馈电路检测
如果Driver能够正常上电,但无法执行控制指令,需要检查控制及反馈部分。
主要包括:
- 使能信号接口。
- 控制信号接收电路。
- 通信接口。
- 编码器反馈接口。
- 光耦隔离电路。
- 信号调理电路。
通过万用表、示波器和适当的测试设备,可以分析关键电路的供电和信号状态。
具体测试点及波形标准必须依据驱动器型号和技术资料确定。
七、Driver驱动器维修方法
当检测结果已经明确故障范围后,才能制定维修方案。
不同故障对应不同维修方法,不能简单地通过更换某一个芯片解决所有问题。
1. 电源电路维修
如果故障集中在输入电源、整流或内部电源转换部分,需要检查损坏的整流器件、保护元件、电源管理IC及外围电路。
常见维修内容:
- 更换损坏的整流器件。
- 更换异常电源管理IC。
- 维修稳压及DC-DC转换电路。
- 更换失效的滤波电容。
- 修复电源线路和焊点。
维修后需要确认各路电源输出符合对应规格。
2. IGBT或MOSFET功率电路维修
如果功率器件已经击穿,需要检查其外围电路是否存在连带损坏。
重点检查:
- 栅极驱动IC。
- 栅极电阻。
- 隔离电路。
- 吸收及保护电路。
- 电流检测电路。
- 相关PCB线路。
更换器件时,需要核对额定电压、电流、开关参数、封装和散热要求,不能仅凭外观相似进行替换。
3. 栅极驱动电路维修
栅极驱动电路负责向功率开关器件提供相应的驱动信号。
如果栅极驱动IC损坏、隔离电路异常或外围元器件失效,可能导致功率器件无法正常开关。
维修时需要检查驱动电源、驱动信号及保护功能,并结合对应电路资料判断故障位置。
4. 电流检测电路维修
如果电流检测信号异常,可能出现误报警或保护功能异常。
维修时需要检查电流传感器、采样电阻、信号放大电路及相关连接线路。
更换检测元器件后,需要确认检测信号与实际电路状态相符,不能仅以报警消失作为维修完成的标准。
5. 通信及反馈接口维修
如果故障涉及控制通信或编码器反馈,可以针对接口芯片、隔离器件、信号调理电路及连接器进行检测。
维修完成后,应进一步验证接口信号及相关通信功能。
八、Driver维修完整流程
为了提高维修准确性,建议采用标准化检测流程。
| 维修阶段 | 主要工作 | 目的 |
|---|---|---|
| 1. 信息确认 | 核对型号、Part Number及报警信息 | 明确维修对象 |
| 2. 外观检查 | 检查PCB、功率器件和连接器 | 发现明显损伤 |
| 3. 电气检测 | 检查供电、短路及关键电路 | 确定异常范围 |
| 4. 故障定位 | 分析控制、功率和反馈电路 | 找到故障原因 |
| 5. 元器件维修 | 更换损坏器件或修复线路 | 恢复电路功能 |
| 6. 维修后测试 | 检查供电、接口和相关功能 | 验证维修结果 |
| 7. 稳定性检查 | 根据故障类型进行运行观察 | 评估故障是否复现 |
维修过程中需要注意的安全问题
第一,注意直流母线高压。 部分伺服驱动器内部存在高压直流母线,断电后储能电容仍可能保留危险电压。必须按照维修规范完成放电和验电。
第二,不要带电插拔连接器。 除非设备说明书明确允许,否则应在规定断电条件下进行拆装。
第三,做好静电防护。 控制芯片、通信接口和反馈电路中的敏感元器件可能受到静电损伤。
第四,不要随意修改驱动参数。 电机参数、反馈配置和运动控制参数需要与实际设备配置匹配。
第五,维修前先排除外围故障。 电机、动力线、编码器、连接器和机械负载都可能造成类似Driver故障的现象。
九、Driver维修完成后需要进行哪些测试?
驱动器维修完成后,必须根据其实际功能和测试条件进行验证。
| 测试项目 | 主要检查内容 | 判断目的 |
|---|---|---|
| 静态电气检查 | 电源端及功率器件是否存在异常短路 | 排除明显电气故障 |
| 控制电源测试 | 内部电源输出及稳定性 | 确认控制电路供电 |
| 功率电路检查 | 功率器件及相关输出电路 | 检查功率部分状态 |
| 使能测试 | 使能接口及保护状态 | 确认驱动控制条件 |
| 反馈接口测试 | 编码器及反馈信号通道 | 确认反馈电路状态 |
| 通信测试 | 控制接口及数据传输 | 确认通信功能 |
| 温升观察 | 运行期间局部温度变化 | 发现异常发热问题 |
| 稳定性测试 | 按规定条件进行持续运行观察 | 检查间歇性故障 |
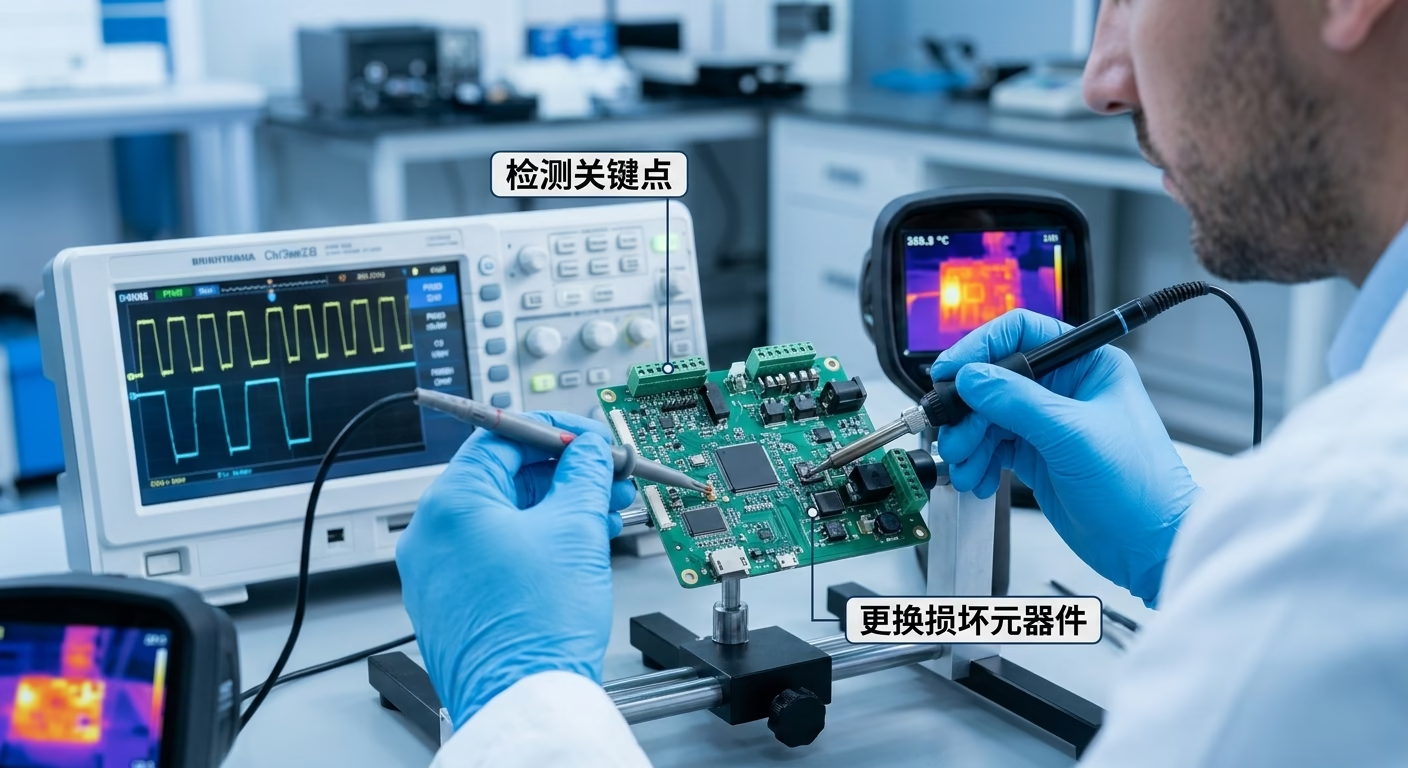
需要明确:驱动器维修台测试与整机运动验收是两个不同环节。
即使Driver在维修台上通过了相应电气和功能测试,也不能直接证明安装回半导体设备后,运动定位精度、重复定位性能和整机协同功能全部合格。相关项目需要根据设备维护要求进一步验证。
十、半导体设备Driver维修常见问题 FAQ
1. Driver和普通电源模块有什么区别?
普通电源模块主要负责将输入电能转换成设备需要的电压和电流,而Driver不仅需要获得电源,还要根据控制系统的运动指令调节输出,驱动电机运行。常见伺服驱动器还需要处理编码器反馈,并具备过流、过压、过温等保护功能。因此,Driver的电路结构和维修检测内容通常比普通电源模块更加复杂。
2. 半导体设备Driver出现报警,一定是驱动器损坏吗?
不一定。驱动器报警可能由电机、动力线、编码器、反馈线路、供电异常或机械负载问题引起,也可能来自Driver内部电源、功率或控制电路。维修时应先记录报警代码和发生条件,再逐步排除外围系统问题,最后根据实际检测结果判断驱动器是否需要维修。
3. Driver过流报警主要检查哪些元器件?
如果已经确认故障来自驱动器内部,可以重点检查IGBT、MOSFET、栅极驱动IC、电流采样电阻、电流检测电路及相关保护元件。不过,在拆修之前仍应排除电机绕组异常、动力线短路和机械负载过大等外部因素。仅更换损坏的功率器件而不检查关联电路,可能造成故障再次发生。
4. Driver可以进行芯片级维修吗?
是否能够进行元器件级维修,需要根据驱动器型号、故障位置、PCB损伤程度及测试条件综合判断。如果故障集中在电源管理、功率输出、栅极驱动、通信接口或反馈电路,并且相关元器件可以获得,通常可以评估维修可行性。如果核心器件损坏或多层PCB严重烧蚀,则需要进一步评估维修风险。
5. TSK和TEL设备的Driver维修方法是否相同?
两者可以采用相似的基础电路分析方法,例如检查电源、功率器件、控制接口和反馈电路,但具体维修方法不能完全照搬。不同设备型号和驱动模块可能使用不同的控制方式、接口定义、保护逻辑及电气参数。维修前需要确认实际Driver型号、Part Number和Revision,并依据对应技术资料制定检测方案。
十一、半导体设备Driver维修服务
Driver是半导体设备运动控制系统的重要组成部分。当驱动模块出现过流、过压、无法使能、电机不动作或反馈异常时,需要结合设备状态和内部电路进行系统性检测。
我们专注于半导体设备电子板卡及驱动模块维修,面向TSK、TEL等设备相关电子模块,提供故障检测、元器件级维修评估和维修后功能测试。
主要维修方向包括:
- 半导体设备Servo Driver维修。
- TSK UF200 Driver维修。
- TSK UF3000相关驱动模块维修。
- TEL设备相关驱动模块维修。
- Driver功率电路及控制电路维修。
- 驱动器电源、通信及反馈接口维修。
如果您的半导体设备出现Driver报警或运动异常,可以提供以下信息:
- 设备品牌及型号。
- Driver驱动器品牌及型号。
- 驱动模块Part Number。
- 故障报警代码及具体表现。
- 驱动器PCB正反面高清照片。
- 故障发生前是否更换过电机、线缆或其他模块。
通过这些资料,可以初步分析故障是否来自驱动器内部电路,并评估后续维修方案。
专业Driver维修的核心是明确控制、功率和反馈三个部分的故障边界,找到真正损坏的电路,而不是仅凭设备报警代码更换驱动器。